


Telset.id – Tim peneliti di Soft Robotics Lab ETH Zurich menciptakan tangan robot antropomorfik yang mampu berjalan sendiri di atas ujung jarinya. Kemampuan ini membuat tangan tanpa tubuh itu bisa berpindah di berbagai permukaan dan menekan tombol keyboard komputer sambil menopang beratnya sendiri.
Keberhasilan ini penting karena tangan robot umumnya hanya berfungsi sebagai bagian dari lengan robot. Dengan mobilitas mandiri, tangan tersebut berpotensi bekerja di ruang sempit tanpa harus diikuti lengan yang biasanya membawanya.
Para peneliti menjelaskan bahwa tangan robot dengan mobilitas sendiri dapat beroperasi di ruang kerja terbatas. “Sebagai contoh, robot yang lebih besar dapat meletakkan tangan di permukaan penyangga di dekat bukaan yang terbatas. Tangan kemudian dapat bergerak menuju kontrol atau objek, berinteraksi dengannya, dan kembali untuk diambil,” tulis para peneliti dalam makalah baru tentang karya mereka.
Belajar Berjalan Lewat Reinforcement Learning
Tantangan utama menciptakan tangan robot otonom adalah ia harus berinteraksi dengan lingkungan menggunakan jari yang sama untuk berjalan dan menjaga keseimbangan. Kesulitan bertambah karena tangan ini dirancang menyerupai manusia, sehingga panjang jarinya tidak sama.
Menariknya, tangan tersebut merupakan model yang sudah tersedia di pasaran. Para peneliti di ETH Zurich bertekad tidak memodifikasi jari atau pengontrol posisi bawaan, melainkan fokus mencapai tujuan terutama dengan melatih robot. Beberapa modifikasi fisik tetap diperlukan, yaitu pemasangan baterai, komputer onboard, dan sejumlah sensor pada tangan agar dapat mandiri.
Setelah itu, tangan robot dilatih dalam lingkungan simulasi menggunakan reinforcement learning. Dalam proses ini, perangkat lunaknya diberi imbalan saat berhasil menyelesaikan tugas dengan tetap mengikuti postur alami jari. Setelah cukup banyak percobaan, tangan itu akhirnya berhasil berjalan sendiri dan membuktikannya di dunia nyata.
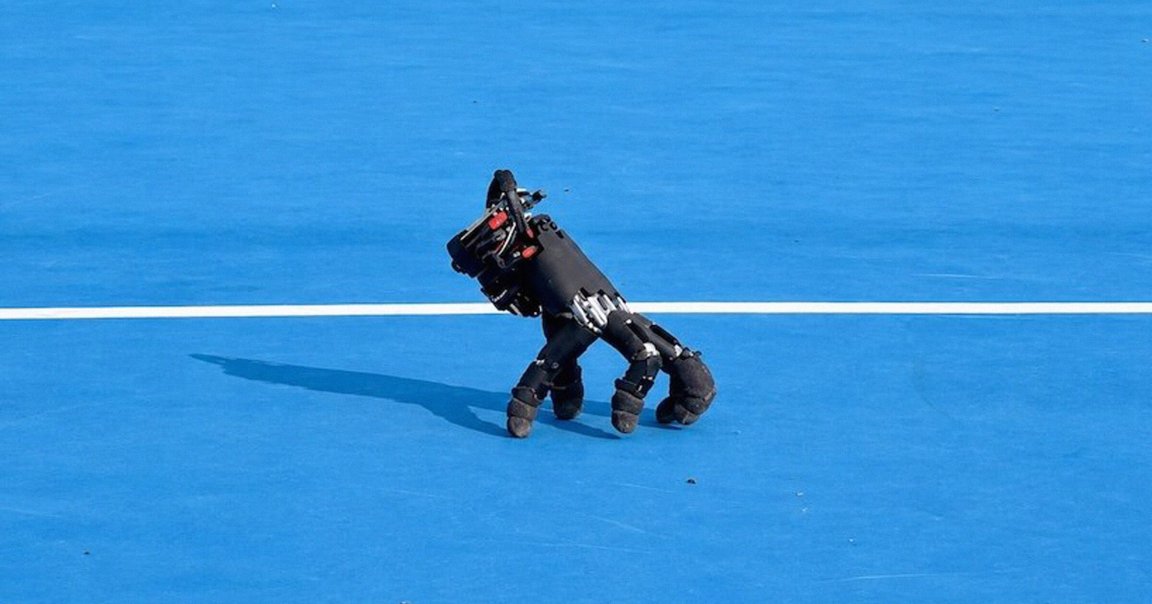
Dalam pengujian fisik, tangan tanpa tubuh tersebut mampu berjalan di lebih dari selusin permukaan dalam dan luar ruangan, mulai dari ubin, rumput, hingga batu. Semua permukaan itu rata, tetapi tangan robot menunjukkan kemampuannya memperhitungkan perbedaan gesekan dari berbagai medan tersebut.
Baca Juga:
Menekan Tombol Keyboard Hingga Menang Gim Sokoban
Salah satu penampilan paling mengesankan datang ketika robot diarahkan memainkan gim komputer. Sambil menjaga keseimbangan sepanjang waktu, tangan robot mampu menekan tombol panah satu per satu dan menuntaskan satu ronde gim puzzle klasik Sokoban.
Kemampuan tersebut menunjukkan bahwa tangan robot bisa berinteraksi dengan antarmuka yang dirancang untuk manusia. Video yang memperlihatkan aksinya memperlihatkan gaya berjalan yang sedikit mirip laba-laba, meski tetap terlihat menggemaskan saat bermain gim.

Para peneliti menegaskan bahwa tujuan pengembangan ini bukan menghadirkan gerombolan tangan robot tanpa tubuh yang berkeliaran. Sebaliknya, teknologi ini dapat digunakan untuk memperkaya kemampuan robot humanoid berukuran penuh.
“Memberi tangan robot mobilitasnya sendiri dapat membuat robot masa depan lebih serbaguna di ruang dan antarmuka yang dibangun untuk manusia,” tulis para peneliti. Pernyataan itu menegaskan bahwa mobilitas mandiri pada tangan robot berpotensi memperluas jangkauan operasi robot di lingkungan yang dirancang bagi manusia.
Pengembangan tangan robot otonom ini juga menambah daftar inovasi yang menyoroti batas antara robotika dan interaksi sehari-hari. Sebelumnya, sejumlah peneliti juga menciptakan robot humanoid yang bereaksi menghindar ketika seseorang mendekat.
Dengan kemampuan berjalan di ujung jari, menyesuaikan diri pada berbagai medan, dan berinteraksi dengan perangkat komputer, tangan robot ETH Zurich menunjukkan bahwa mobilitas mandiri dapat menjadi arah baru dalam desain robotika. Bagi industri, pendekatan ini membuka peluang robot bekerja di ruang sempit yang sulit dijangkau lengan konvensional.
[Q]Apa yang membuat tangan robot ETH Zurich berbeda dari tangan robot lain?[/Q]
[A]Tangan robot ini dapat berjalan sendiri di atas ujung jarinya, menjaga keseimbangan, dan berinteraksi dengan objek tanpa memerlukan lengan yang biasanya membawanya.[/A]
[Q]Bagaimana cara peneliti melatih tangan robot ini?[/Q]
[A]Para peneliti melatihnya dalam lingkungan simulasi menggunakan reinforcement learning, dengan memberi imbalan saat tangan berhasil menyelesaikan tugas sambil mengikuti postur alami jari.[/A]
[Q]Apa saja permukaan yang bisa dilalui tangan robot ini?[/Q]
[A]Tangan robot mampu berjalan di lebih dari selusin permukaan dalam dan luar ruangan, termasuk ubin, rumput, dan batu, dengan memperhitungkan perbedaan gesekan.[/A]
[Q]Apa tujuan praktis dari tangan robot otonom ini?[/Q]
[A]Tangan robot dengan mobilitas sendiri dapat beroperasi di ruang kerja terbatas, misalnya diletakkan robot besar di dekat bukaan sempit untuk berinteraksi dengan kontrol atau objek lalu kembali untuk diambil.[/A]


Komentar
Belum ada komentar.